Σύστημα ΑΙ θα προβλέπει τη σύγκρουση 2 δευτερόλεπτα πριν συμβεί
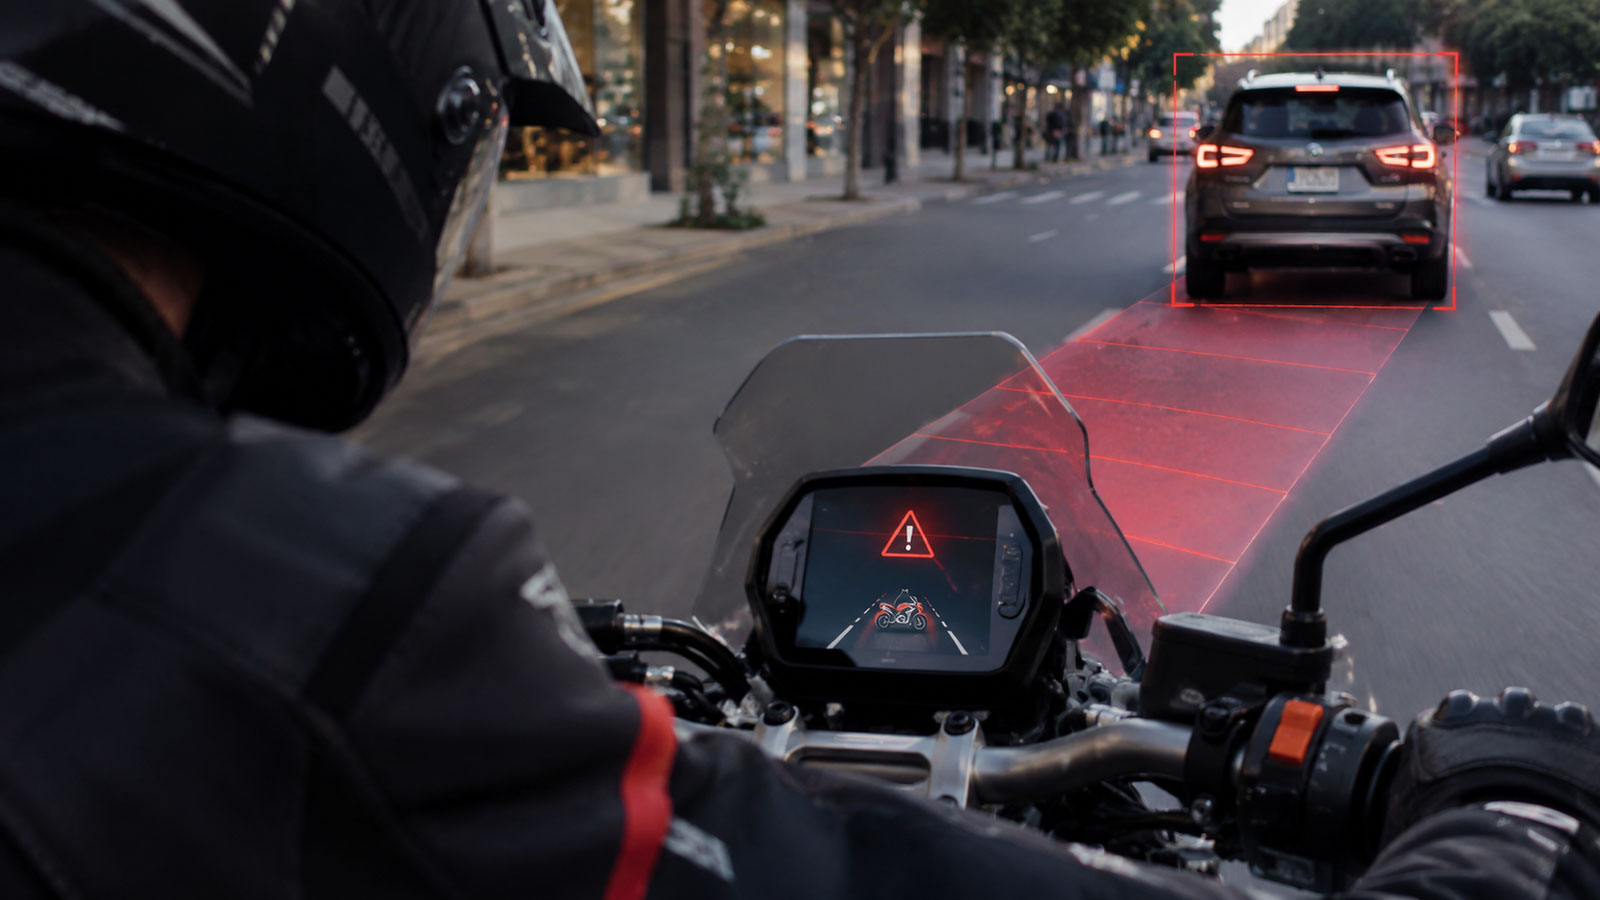
Το σύστημα χρησιμοποιεί αισθητήρες με αλγόριθμο ΑΙ για να προβλέψει τη σύγκρουση
Το σύστημα χρησιμοποιεί αισθητήρες με αλγόριθμο ΑΙ για να προβλέψει τη σύγκρουση
Σε 1.200 προσομοιώσεις το σύστημα πέτυχε μέσο ποσοστό ανίχνευσης συγκρούσεων 88%
Είναι τα δύο δευτερόλεπτα αρκετά για να αντιδράσει ο αναβάτης;
Πότε θα δούμε τέτοια συστήματα στις μοτοσυκλέτες;
Το σύστημα χρησιμοποιεί αισθητήρες με αλγόριθμο ΑΙ για να προβλέψει τη σύγκρουση
Η ερευνητική ομάδα των Sudhakar Hallur και Bettahalli Veeranna Gajendra σχεδίασε μια πολυεπίπεδη αρχιτεκτονική ενεργητικής ασφάλειας, ειδικά προσαρμοσμένη στις ανάγκες των δικύκλων. Η βασική ιδέα είναι ότι η μοτοσυκλέτα θα μπορεί να συλλέγει συνεχώς πληροφορίες τόσο για την κίνησή της όσο και για το περιβάλλον γύρω της, ώστε να αναγνωρίζει έγκαιρα μια κατάσταση που ενδέχεται να εξελιχθεί σε ατύχημα. Για τον σκοπό αυτό προβλέπεται η αξιοποίηση διαφορετικών αισθητήρων, όπως κάμερες, ραντάρ και μονάδες αδρανειακής μέτρησης (IMU), οι οποίες καταγράφουν στοιχεία σχετικά με την κίνηση και την κλίση της μοτοσυκλέτας. Τα δεδομένα συνδυάζονται μέσω μιας διαδικασίας που ονομάζεται sensor fusion, ώστε το σύστημα να σχηματίζει μια πιο ολοκληρωμένη εικόνα της κατάστασης. Στη συνέχεια, ένας αλγόριθμος τεχνητής νοημοσύνης τύπου LSTM (Long Short-Term Memory) επεξεργάζεται τη χρονική εξέλιξη των δεδομένων και επιχειρεί να προβλέψει αν οι τροχιές των οχημάτων οδηγούν σε πιθανή σύγκρουση. Με απλά λόγια, δεν εξετάζει μόνο πού βρίσκεται ένα αυτοκίνητο ή ένα εμπόδιο τη συγκεκριμένη στιγμή, αλλά και πώς κινείται σε σχέση με τη μοτοσυκλέτα. Αν το σύστημα εκτιμήσει ότι υπάρχει επικίνδυνη προσέγγιση, μπορεί να ενεργοποιήσει προειδοποίηση προς τον αναβάτη, δίνοντάς του τη δυνατότητα να επιβραδύνει ή να πραγματοποιήσει έναν ελιγμό αποφυγής. Η συνολική αρχιτεκτονική περιλαμβάνει επίσης λειτουργίες ανίχνευσης ατυχήματος και αυτόματης ειδοποίησης έκτακτης ανάγκης μετά από σύγκρουση.
Σε 1.200 προσομοιώσεις το σύστημα πέτυχε μέσο ποσοστό ανίχνευσης συγκρούσεων 88%
Για την αξιολόγηση του συστήματος πραγματοποιήθηκαν 1.200 δοκιμές Monte Carlo, με τη χρήση περιβάλλοντος προσομοίωσης MATLAB/Simulink και CarSim. Οι δοκιμές κάλυψαν έξι διαφορετικά σενάρια αστικής κυκλοφορίας, με μεταβολές στις αρχικές συνθήκες, στην ταχύτητα και στα δεδομένα των αισθητήρων. Το σημαντικότερο αποτέλεσμα ήταν ότι το σύστημα πέτυχε μέσο ποσοστό ανίχνευσης συγκρούσεων 88%. Παράλληλα, το ποσοστό λανθασμένων προειδοποιήσεων διαμορφώθηκε στο 5,4%, ενώ το μέσο περιθώριο προειδοποίησης έφτασε τα 2,19 δευτερόλεπτα. Οι ερευνητές κατέγραψαν επίσης μέση μείωση της ταχύτητας πρόσκρουσης κατά 32,7% σε σχέση με το υποθετικό σενάριο όπου δεν υπήρχε σύστημα υποβοήθησης. Το αποτέλεσμα αυτό προέκυψε από την προσομοιωμένη αντίδραση μετά την προειδοποίηση και δεν αποτελεί μέτρηση πραγματικών ατυχημάτων ή δοκιμή σε κανονική μοτοσυκλέτα στον δρόμο. Αξίζει να σταθούμε και σε μια σημαντική λεπτομέρεια: το 88% δεν σημαίνει ότι το σύστημα θα αναγνωρίζει σωστά το 88% όλων των κινδύνων σε κάθε πραγματική διαδρομή. Πρόκειται για τον μέσο όρο των συγκεκριμένων πειραματικών σεναρίων. Σε συνθήκες βροχής και περιορισμένης ορατότητας, για παράδειγμα, το ποσοστό ανίχνευσης έπεσε στο 82,5%, ενώ οι λανθασμένες προειδοποιήσεις αυξήθηκαν στο 7,6%. Αυτό δείχνει πόσο σημαντική είναι η αξιοπιστία των αισθητήρων σε διαφορετικές καιρικές συνθήκες. Η βροχή, οι αντανακλάσεις, η περιορισμένη ορατότητα και οι κραδασμοί μπορούν να δυσκολέψουν την αναγνώριση του περιβάλλοντος. Γι' αυτό οι ερευνητές εξετάζουν τον συνδυασμό διαφορετικών αισθητήρων, ώστε η λειτουργία του συστήματος να μην εξαρτάται αποκλειστικά από την κάμερα.
Είναι τα δύο δευτερόλεπτα αρκετά για να αντιδράσει ο αναβάτης;
Εδώ βρίσκεται ίσως το πιο ενδιαφέρον σημείο της τεχνολογίας. Μια προειδοποίηση 2,19 δευτερόλεπτα πριν από μια πιθανή σύγκρουση ακούγεται ιδιαίτερα χρήσιμη, όμως ο χρόνος αυτός δεν μεταφράζεται αυτομάτως σε αποφυγή του ατυχήματος. Ο αναβάτης πρέπει πρώτα να αντιληφθεί την ειδοποίηση, να καταλάβει τι συμβαίνει και στη συνέχεια να αποφασίσει πώς θα αντιδράσει. Η σημασία του τρόπου προειδοποίησης επιβεβαιώνεται και από προηγούμενες έρευνες του Connected Motorcycle Consortium (CMC), οι οποίες εξέτασαν τον χρόνο αντίδρασης μοτοσυκλετιστών σε διαφορετικά συστήματα ειδοποίησης. Σε παλαιότερη δοκιμή, μια απλή οπτική προειδοποίηση στον πίνακα οργάνων δεν έγινε αντιληπτή στο 16,7% των περιπτώσεων. Στις υπόλοιπες, ο μέσος χρόνος μέχρι ο αναβάτης να κοιτάξει την ένδειξη ήταν περίπου ένα δευτερόλεπτο, ενώ η έναρξη του φρεναρίσματος καταγράφηκε κατά μέσο όρο περίπου 2,5 δευτερόλεπτα μετά την ειδοποίηση. Σε νεότερη δοκιμή του CMC, με προειδοποιητικές λυχνίες τοποθετημένες στους καθρέφτες, οι χρόνοι αντίδρασης ήταν σαφώς μικρότεροι: η απελευθέρωση του γκαζιού καταγράφηκε σε 0,7-1 δευτερόλεπτο και η έναρξη του φρεναρίσματος σε 0,8-1,1 δευτερόλεπτα. Τα στοιχεία αυτά δείχνουν ότι δεν έχει σημασία μόνο πόσο νωρίς εντοπίζεται ο κίνδυνος, αλλά και με ποιον τρόπο ενημερώνεται ο αναβάτης. Μια προειδοποίηση που απαιτεί να απομακρύνει το βλέμμα του από τον δρόμο μπορεί να αποδειχθεί λιγότερο αποτελεσματική από μια φωτεινή ή απτική ειδοποίηση που αντιλαμβάνεται άμεσα. Επιπλέον, τα 2,19 δευτερόλεπτα της νέας μελέτης αποτελούν μέσο περιθώριο προειδοποίησης σε προσομοιωμένες συνθήκες. Δεν σημαίνουν ότι κάθε κίνδυνος θα εντοπίζεται ακριβώς δύο δευτερόλεπτα πριν, ούτε ότι ο αναβάτης θα έχει πάντοτε αρκετό χώρο και χρόνο για να αποφύγει τη σύγκρουση.
Πότε θα δούμε τέτοια συστήματα στις μοτοσυκλέτες;
Παρά τα ενθαρρυντικά αποτελέσματα, η τεχνολογία βρίσκεται ακόμη σε ερευνητικό στάδιο. Η συγκεκριμένη εργασία δεν παρουσιάζει ένα έτοιμο σύστημα που έχει εγκατασταθεί σε μοτοσυκλέτες παραγωγής και έχει δοκιμαστεί σε πραγματικές συνθήκες κυκλοφορίας. Αντίθετα, αξιολογεί μια προτεινόμενη αρχιτεκτονική μέσα από προσομοιώσεις και επιμέρους τεχνικές δοκιμές. Οι ίδιοι οι ερευνητές αναγνωρίζουν ότι απαιτούνται επόμενα βήματα, όπως δοκιμές με πραγματικούς αισθητήρες, εγκατάσταση σε εξοπλισμένη μοτοσυκλέτα, αξιολόγηση σε διαφορετικές καιρικές συνθήκες και έλεγχος της λειτουργίας του συστήματος σε πραγματική κυκλοφορία. Χρειάζεται επίσης να εξεταστεί πώς θα αντιδρούν οι αναβάτες στις προειδοποιήσεις, πόσο συχνά θα εμφανίζονται λανθασμένοι συναγερμοί και αν η συνεχής λειτουργία του συστήματος θα προκαλεί απόσπαση της προσοχής. Το τελευταίο είναι ιδιαίτερα σημαντικό. Αν μια μοτοσυκλέτα προειδοποιεί συχνά για κινδύνους που τελικά δεν υπάρχουν, ο αναβάτης μπορεί σταδιακά να πάψει να δίνει σημασία στις ειδοποιήσεις. Αντίστοιχα, αν το σύστημα δεν αντιληφθεί μια πραγματικά επικίνδυνη κατάσταση, μπορεί να δημιουργήσει λανθασμένη αίσθηση ασφάλειας. Η κατεύθυνση, πάντως, είναι σαφής. Οι μελλοντικές μοτοσυκλέτες δεν θα περιορίζονται απαραίτητα στα ABS, στα συστήματα ελέγχου πρόσφυσης και στα ηλεκτρονικά βοηθήματα που γνωρίζουμε σήμερα. Η αξιοποίηση αισθητήρων και τεχνητής νοημοσύνης μπορεί να προσθέσει ένα ακόμη επίπεδο προστασίας, προειδοποιώντας τον αναβάτη για κινδύνους που δεν έχει ακόμη αντιληφθεί. Η προειδοποίηση δύο δευτερολέπτων δεν αποτελεί ακόμη υπόσχεση ότι η μοτοσυκλέτα θα αποτρέπει τα ατυχήματα. Είναι, όμως, μια ένδειξη του πώς μπορεί να εξελιχθεί η ενεργητική ασφάλεια των δικύκλων: από τα συστήματα που βοηθούν τον αναβάτη να ελέγχει τη μοτοσυκλέτα σε εκείνα που θα τον βοηθούν να προβλέπει τον κίνδυνο.